Pesquisadores norte-americanos desenvolveram um novo robô capaz de percorrer o interior do intestino delgado de forma mais profunda. A tecnologia é inspirada na movimentação de serpentes.
Criada por engenheiros do Instituto de Tecnologia de Massachusetts (MIT), nos Estados Unidos, o robô tem como objetivo tornar o diagnóstico e o tratamento de condições na região mais rápidos.
A ideia é que o robô desenvolva as seguintes funções:
- Registrar imagens;
- Liberar medicamentos no intestino;
- Coletar amostras para biópsia;
- Remover pequenos pólipos.
O dispositivo foi projetado para ser inserido no corpo pela boca ou pelo reto.
A criação e seus desdobramentos atuais tiveram os resultados publicados na revista Science Robotics na última quarta-feira, 28.
Leia Também:
Inspiração em uma serpente não foi à toa
As regiões mais profundas do intestino delgado são alguns dos locais do corpo mais difíceis de alcançar, pois o órgão tem mais de seis metros de comprimento e cerca de 2,5 centímetros de diâmetro.
Devido a essas medidas, os cientistas pensaram em um robô com movimentação semelhante à de uma serpente.
O fato de a superfície do intestino ser escorregadia facilita ainda mais a locomoção do dispositivo na região.
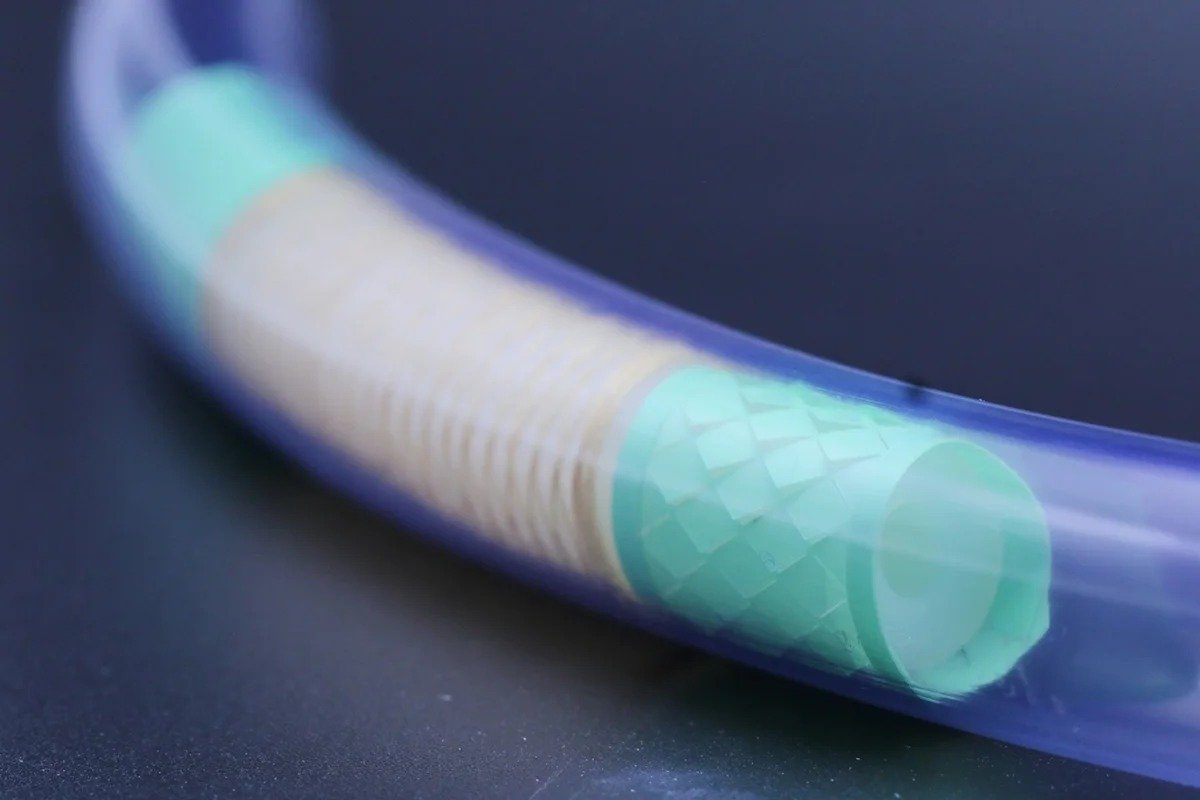
A nova tecnologia foi desenvolvida com câmaras infláveis para fazer o robô se alongar e se curvar, a depender da direção.
Além disso, há balões nas extremidades que se expandem e se contraem de forma alternada, facilitando o avanço do dispositivo no intestino.
O robô possui ainda revestimentos específicos nas peças que criam um efeito de escamas e aumentam a aderência da tecnologia à superfície.
Componentes eletrônicos e controle externo permitem a um operador controlar o movimento do robô em passagens mais estreitas e acentuadas.
Testes e aprimoramentos
Os testes realizados em animais demonstraram a capacidade de locomoção do robô. O dispositivo alcançou cerca de dois metros no interior do intestino delgado.
Por outro lado, ainda falta aprimorar algumas etapas para que, de fato, a tecnologia possa ser usada em pacientes humanos.